RobTarget
🌐 EN
Description
RobTarget은 로봇과 추가 축이 이동할 목표 위치, 툴의 방향, 그리고 축의 구성 상태를 정의하는 컴포넌트이다. 외부축(Positioner)을 제외한 로봇의 모션을 제어하는 데 사용한다.
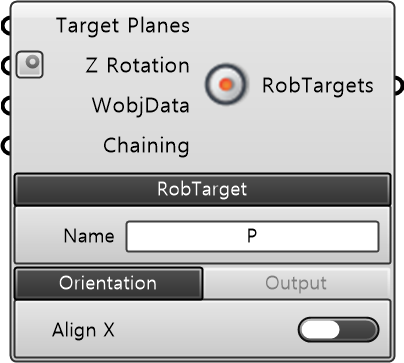
| 입력(Inputs)
Align 비활성화 모드
| 이름 | 타입 | 설명 |
|---|---|---|
| Target Planes | Plane | RobTarget으로 변환할 대상 평면(Plane)을 입력한다. |
| Z Rotation | Number | RobTarget을 자체 Z축을 기준으로 회전시킨다(단위: 도). |
| WobjData | WobjData | ABB 작업 평면 좌표계를 기준으로 Target Plane을 재정의할 때 입력한다(선택). |
| Chaining | Boolean | 작업평면(WorkObj)과 타겟(RobTarget)의 관계를 고정한다. 뷰포트 상에서 작업평면을 변경할 때 타겟의 위치와 방향도 함께 변경할 수 있다(선택). |
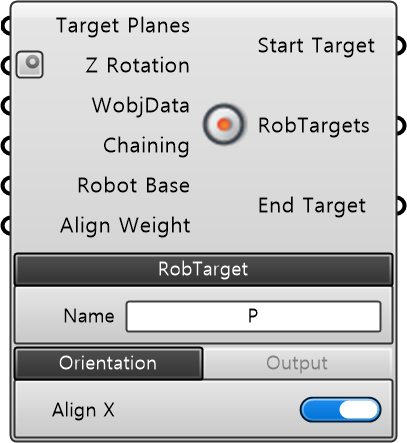
Align 활성화 모드
| 이름 | 타입 | 설명 |
|---|---|---|
| Target Planes | Plane | RobTarget으로 변환할 대상 평면(Plane)을 입력한다. |
| Z Rotation | Number | RobTarget을 자체 Z축을 기준으로 회전시킨다(단위: 도). |
| WobjData | WobjData | ABB 작업 평면 좌표계를 기준으로 Target Plane을 재정의할 때 입력한다(선택). |
| Chaining | Boolean | 작업평면(WorkObj)과 타겟(RobTarget)의 관계를 고정한다. 뷰포트 상에서 작업평면을 변경할 때 타겟의 위치와 방향도 함께 변경할 수 있다(선택). |
| Robot Base | Plane | RobTarget의 +X축이 향할 기준 좌표계를 설정한다. 이 평면(Plane)의 원점이 정렬 타겟점이 되며, 일반적으로 로봇의 베이스 좌표계를 입력한다(선택). |
| Align Weight | Number | 원본 자세와 완전 정렬 자세 사이의 보간 비율을 설정한다. 0이면 원본 RobTarget 자세를 유지하고, 1이면 +X축이 Robot Base 원점을 완전히 향하도록 정렬한다. |
| 필수 파라미터 (Required Parameter)
| 이름 | 타입 | 설명 |
|---|---|---|
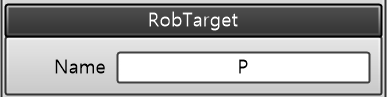
| Name | String | 생성할 RobTarget의 변수명을 정의한다. 해당 변수는 로봇의 목표 위치 및 자세를 저장하는 고유 식별자로 사용된다. |
| 이름 | 타입 | 설명 |
|---|---|---|
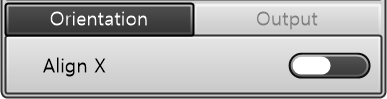
| Align X | String | RobTarget의 +X축이 Robot Base 원점을 향하도록 자세를 보간 및 보정하는 옵션을 설정한다. 기본값은 비활성화(False)이며, 활성화 시 'Robot Base' (Plane)와 'Align Weight' (0 = 원본, 1 = 완전 정렬) 입력 단자가 추가된다. |
| 이름 | 타입 | 설명 |
|---|---|---|
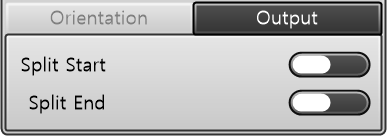
| Split Start | String | 입력 데이터 TargetPlane의 각 브랜치(Branch) 내에서 첫 번째 인덱스(First Index)에 해당하는 데이터를 분리하여 출력하도록 설정한다. |
| Split End | String | 입력 데이터 TargetPlane의 각 브랜치(Branch) 내에서 마지막 인덱스(Last Index)에 해당하는 데이터를 분리하여 출력하도록 설정한다. |
| 출력(Outputs)
| 이름 | 타입 | 설명 |
|---|---|---|
| Start Targets | RobTarget | 분리된 ABB Rapid RobTargets의 첫 번째 인덱스 데이터를 출력한다. |
| RobTargets | RobTarget | 변환된 전체 ABB Rapid RobTargets 데이터를 출력한다. |
| End Targets | RobTarget | 분리된 ABB Rapid RobTargets의 마지막 인덱스 데이터를 출력한다. |